
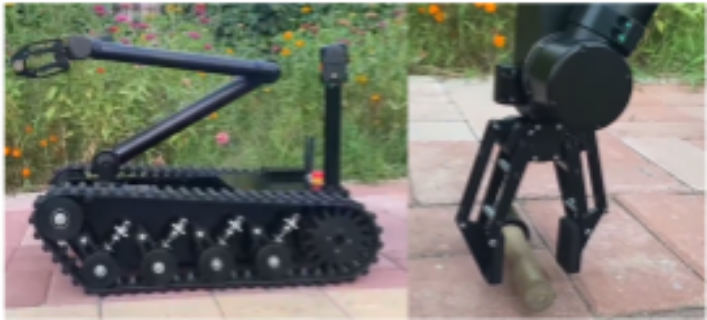
负重5KG的小型履带排爆机器人工作原理的重要在于其复合移动底盘与多关节机械臂的协同设计。该类机器人通常采用轮腿履带复合移动机构,在平坦路面时以四轮高速行进,遇到台阶、斜坡或碎石路时,通过液压或电动驱动系统快速切换为履带模式。以中科院沈阳自动化研究所研制的灵蜥系列为例,其履带采用强度高橡胶与金属齿嵌合结构,齿距64mm的防滑纹设计使机器人能在45度斜坡、30cm障碍及软土地面稳定移动。移动过程中,底盘搭载的激光雷达与超声波传感器实时构建环境三维模型,配合惯性导航模块实现厘米级定位,确保在复杂地形中机械臂作业时的基座稳定性。当机器人接近爆破物时,六自由度机械臂通过电动伺服关节模块展开动作,其大臂、小臂与手腕关节采用高精度编码器控制,可实现360度旋转与多角度弯曲。末端执行器配置力觉传感器,在抓取5KG爆破物时,通过实时反馈的夹持力数据调整机械臂姿态,避免因力度过大触发敏感装置。例如,在处置模拟IED时,机械臂先以0.1N·m的微力接触包装物,确认无触发风险后逐步增加至10N·m的稳定抓握力,将爆破物转移至防爆罐。景区内,轮式物资运输机器人为商铺和游客中心运送商品和补给品。苏州特情救援机器人规格
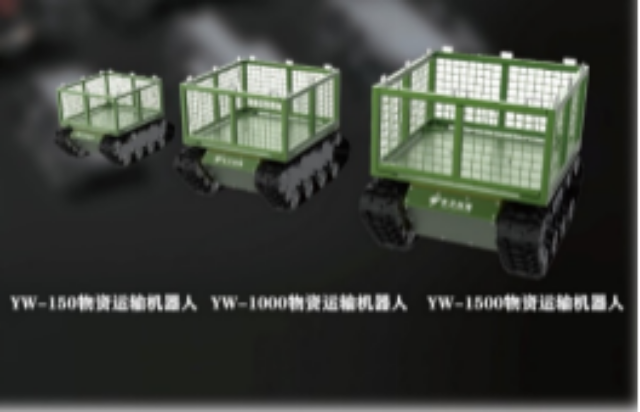
智能控制与安全冗余设计是全地形轮式运输机器人功能的另一大突破。该类机器人普遍集成多传感器融合技术,以绵阳它人机器人技术有限公司的产品为例,其搭载激光雷达、视觉识别与超声波传感器,可实时构建三维环境地图,自主规划比较好的路径并规避动态障碍物。在物流仓储场景中,机器人通过SLAM算法实现厘米级定位,配合2.4G遥控频段与1000米图传距离,操作人员可在远程终端实时监控运输状态,必要时切换手动控制模式。安全机制方面,机器人采用强度高铝合金车架与IP67级防水设计,可在-40℃至50℃极端温度下稳定运行。苏州负重10KG中型单摆臂履带排爆机器人现价农业园区内,轮式物资运输机器人转运农产品,助力农业生产自动化。
在实际应用中,小型履带排爆机器人展现了较高的战术价值。当面对疑似爆破装置时,操作员可通过远程控制终端调整机器人姿态,利用其灵活的机械臂完成抓取、转移或销毁等动作。机械臂通常具备6至7个自由度,末端执行器可根据任务需求更换为夹爪等工具,机器人可先使用X射线扫描仪对内部结构进行成像分析,再通过精确的切割工具拆除引信装置,整个过程无需人员直接接触危险源。更值得关注的是,部分先进型号已集成自主导航功能,通过SLAM算法构建环境地图,结合AI路径规划技术实现半自动作业。这种能力在时间紧迫或通信受限的场景下尤为重要,例如在城市反恐行动中,机器人可快速穿越狭窄巷道,单独完成初步排查任务。随着技术的迭代,未来小型履带排爆机器人还将向更智能化方向发展,通过深度学习算法提升对异常物体的识别准确率,并加强与其他无人装备的协同作战能力,构建起立体化的排爆作业体系。
在决策与执行层面,智能中型排爆机器人通过分层控制架构实现人机协同与自主避障。其控制系统分为感知层、决策层与执行层:感知层整合多传感器数据,通过卡尔曼滤波算法降低噪声干扰;决策层采用深度强化学习模型,根据爆破物类型、环境风险等级动态调整处置策略。例如,面对路边简易危险装置时,系统优先调用非接触式干扰模块,发射微波脉冲破坏电子引信;若失效则切换机械臂实施物理拆解,全程遵循较小干预原则。执行层通过嵌入式工控机与EtherCAT实时总线,实现13路控制回路的毫秒级响应。在某次实战中,机器人穿越30厘米宽壕沟时,履带式底盘的单独悬挂系统自动调整接地压力,配合惯性测量单元(IMU)的动态平衡算法,确保机械臂在颠簸中仍保持±0.5度定位精度。通信系统采用双频段冗余设计,5GHz频段用于高清视频传输,900MHz频段保障指令抗干扰性,即使在电磁干扰环境下,仍能维持1公里有效控制距离。此外,机器人配备应急断联保护机制,当通信中断时自动执行预设安全程序,如锁定机械臂、保持抓握状态,并通过卫星链路尝试重建连接,较大限度降低失控风险。废墟坍塌环境视线受阻,救援机器人搭载多传感器,实时回传现场影像数据。
履带式排爆机器人作为特种作业装备的重要载体,其功能设计深度融合了机械工程、人工智能与防爆技术,形成了覆盖探测、处置、防护的全链条作业能力。在探测环节,机器人搭载的多模态传感器阵列可实现毫米波雷达、激光三维扫描的协同工作,既能穿透障碍物识别爆破物内部结构,又能通过光谱分析判断化学成分,配合AI图像识别算法可在复杂环境中快速锁定目标。其机械臂系统采用六自由度设计,末端执行器集成水刀切割、低温冷冻、机械抓取等多种工具,可根据爆破物类型动态切换处置模式,例如对电起爆装置采用绝缘钳精确夹持。履带式底盘的适应性设计尤为关键,其可变幅履带结构能通过液压系统调整接地压力,在砂石地、泥泞区或楼梯斜坡等复杂地形中保持稳定移动,配合360度全向驱动技术,可实现原地旋转、侧向移动等高机动动作,确保在狭窄空间或障碍物密集区域快速抵达作业点。此外,机器人配备的防爆壳体采用碳纤维复合材料与铝合金骨架的复合结构,既能抵御爆破冲击波,又能通过内置的泄压阀控制内部压力,配合正压防爆系统持续向舱内输送洁净空气,形成对电子元件的全方面保护。轮式物资运输机器人搭载双目视觉系统,可实现亚毫米级精密操作与零件装配。苏州小型履带排爆机器人厂家供货
轮式物资运输机器人采用可更换电池设计,支持快速换装延长连续工作时间。苏州特情救援机器人规格
执行层面,特情救援机器人通过模块化设计实现功能动态扩展,其机械臂采用仿生关节结构,兼具高负载能力与精细操作精度,可完成破拆、搬运、止血包扎等复杂任务。例如,针对地震中被钢筋混凝土掩埋的幸存者,机器人能通过液压剪切装置精确切断障碍物,同时利用柔性夹爪转移伤员,避免二次伤害。在火灾现场,配备耐高温涂层与水冷系统的机型可深入1000℃以上火场,执行关闭燃气阀门、喷洒阻燃剂等关键操作。更值得关注的是,部分高级型号已集成无人机协同系统,空中单元负责广域侦察与物资投送,地面单元执行近距离救援,形成空地一体的立体化作业网络。这种功能集成不*缩短了救援响应时间,更通过人机协作模式降低了救援人员的体能消耗与心理压力。苏州特情救援机器人规格
昆山辰福元电子科技有限公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。